



4개 손가락으로 드릴 잡고 너트 조이고…아틀라스 새 로봇 손 공개
 2026-10-02 10:12:29
 구독 +


13자유도 적용해 물체 조작
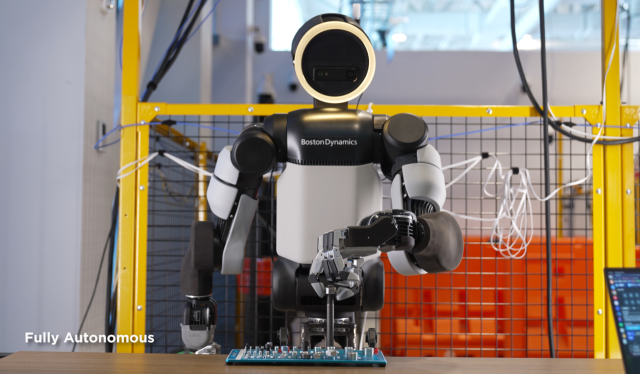
[마이데일리 = 심지원 기자] 현대자동차그룹 로봇 전문 계열사 보스턴다이나믹스가 4개 손가락 기반의 차세대 로봇 핸드를 최초 공개했다. 이를 탑재한 휴머노이드 로봇 아틀라스는 정밀 조립부터 공구 활용까지 다양한 조작 작업을 수행하며 실제 산업 현장 투입 가능성을 보여줬다.
보스턴다이나믹스는 1일(현지시간) 차세대 로봇 핸드를 공개하고, 아틀라스가 이를 활용해 다양한 작업을 수행하는 영상을 선보였다고 2일 밝혔다. 단순 이동 능력을 넘어 산업 현장에서 요구되는 연속적이고 복합적인 작업 수행 능력을 강조한 것이 특징이다.
휴머노이드 로봇은 사람을 위해 설계된 작업 공간과 공구를 활용해야 하는 만큼 범용성과 유연성이 중요하다. 특히 다양한 형태의 물체를 잡고 조작하는 로봇 핸드는 휴머노이드의 범용 작업 수행 능력을 좌우하는 핵심 요소로 꼽힌다.
이번에 공개된 차세대 핸드는 아틀라스의 정교한 물체 조작과 공구 활용 능력을 높이기 위해 개발됐다. 영상에서 아틀라스는 신규 핸드로 공구와 소형 부품을 다루며 정밀 조립과 손 안 물체 재배치 등을 시연했다.
먼저 드릴 비트를 집어 드릴에 장착한 뒤 작동 버튼을 눌러 나무에 구멍을 뚫었다. 공구를 안정적으로 잡는 동시에 버튼을 조작해야 하는 작업으로, 손가락별 힘과 움직임을 정밀하게 제어하는 능력이 필요하다.
손가락으로 너트를 회전시켜 조이는 동작도 선보였다. 작은 너트를 손끝으로 잡고 회전 방향과 힘을 조절해 체결하는 모습이다. 볼트와 너트처럼 작고 단단한 부품을 다루려면 미세한 파지력 제어와 손 안에서 물체의 위치를 바꾸는 능력이 요구된다.
이외에도 드럼 스틱을 손가락으로 회전시키거나 골프공 두 개를 동시에 손 안에서 움직이는 등 다양한 형태와 재질의 물체를 조작했다. 물체의 형태와 마찰 특성에 따라 손가락의 움직임과 힘을 조절하는 능력을 보여준 것이다.
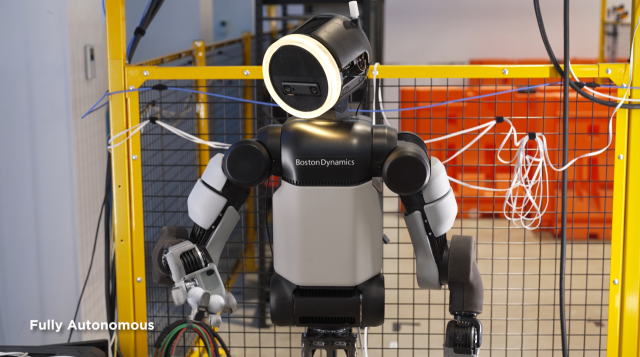
차세대 핸드의 핵심은 엄지를 포함한 4개 손가락에 총 13자유도를 구현한 점이다. 엄지손가락은 4개의 자유도를 갖춰 다른 손가락과 정교한 집기 동작을 수행하며, 나머지 손가락은 각각 3개의 자유도로 구성됐다. 이를 통해 손가락을 벌리거나 끝단을 세밀하게 제어할 수 있다.
이 같은 구조는 물체를 집는 것은 물론 손 안에서 위치와 방향을 바꾸는 조작 능력을 높이는 데 초점을 맞췄다. 사람의 손과 유사한 크기를 유지해 기존 작업 공간과 공구를 활용할 수 있도록 하면서 산업 현장에 필요한 강도도 확보했다.
내구성과 유지보수 편의성도 고려했다. 구조를 단순화하고 주요 부품을 모듈화해 정비가 쉽도록 설계했으며, 향후 대규모 양산 가능성까지 반영했다.
차세대 핸드에는 물체와의 미세한 접촉까지 감지하는 촉각 센싱 기술도 적용됐다. 손끝과 손바닥에 압력 기반 촉각 센서를 촘촘하게 배치해 물체와 접촉할 때 발생하는 작은 힘의 변화까지 감지할 수 있도록 했다. 이를 통해 물체를 잡거나 조작하는 과정에서 접촉 상태를 파악하고 손가락의 힘을 조절할 수 있다.
보스턴다이나믹스는 다섯 손가락이 아닌 네 손가락 구조를 채택한 배경으로 성능과 비용 효율 간 균형을 꼽았다. 산업용 로봇의 적용 사례를 비교 분석해 설계 복잡도와 전력 소모, 비용, 내구성, 수리 용이성 등을 종합적으로 검토했다는 설명이다.
아틀라스의 행동 조작 기술 개발을 총괄하는 알베르토 로드리게즈는 "엄지손가락의 개수부터 새끼손가락의 필요성까지 다양한 디자인을 검토했다"며 "실험과 시뮬레이션, 3D 프린팅 목업 등을 통해 최적의 설계 방식을 고민했다"고 말했다.
한편 보스턴다이나믹스는 최근 '로보틱스 메타플랜트 응용 센터(RMAC)'를 개소했다. RMAC은 현대차그룹의 산업 환경을 모사한 실증 공간으로, 아틀라스가 실제 제조 작업 데이터를 수집하고 학습·검증하는 거점 역할을 맡는다.
심지원 기자 sim@mydaily.co.kr
- ⓒ마이데일리(www.mydaily.co.kr).
무단전재&재배포 금지 -
많이 본 뉴스
다른 사람들이 많이 본 기사
베스트 추천
기자 연재
주소: 서울시 중구 을지로 11길 15, 408호(우: 04543) | 전화 : 02-785-2932, 02-785-2935(편집국)
등록번호 : 서울 아00063 | 등록일 : 2005년 9월 15일 | 발행일자 : 2004년 11월 29일 | 발행·편집인 : 이학인 | 청소년보호책임자 : 김민희
마이데일리의 모든 콘텐츠(사진,영상,기사)는 저작권법의 보호를 받은 바, 무단전재, 복사, 배포, AI 학습 및 활용 등을 금합니다.